


为落实立德树人根本任务,推进“一站式”学生社区学风建设与工科育人提质工程,紧扣机器人、人工智能、智能制造办学方向,11月5日,机械工程学院邀请特聘副教授吴轩宇以具身智能机器人多模态感知与自主任务执行研究为题,举办“匠心讲堂”专题育人讲座,助力拓宽机械学子在人工智能与机器人交叉领域的学术视野,涵养创新匠心,夯实专业基础,提升机器人与智能装备方向人才培养质量。
吴轩宇从三项关键技术展开分享。一是灵巧手精准抓取技术,详细讲解搭载于机械臂的三指灵巧手系统,结合触觉感知模块与力控算法,能够精准抓取鸡蛋等易碎物品,力度可控,兼顾防破损与防滑脱;二是狭窄场景自主通行技术,面向受限空间作业需求,机器人依靠雷达实时感知环境,自主判别通行条件,可在狭小空间自动降速,实现自适应安全通行;三是动态视觉识别技术,也是本次分享重点,针对高速场景下传统视觉易产生拖影、识别准确率低的痛点,团队优化识别算法,动态目标识别改进率达90%以上,性能提升显著。
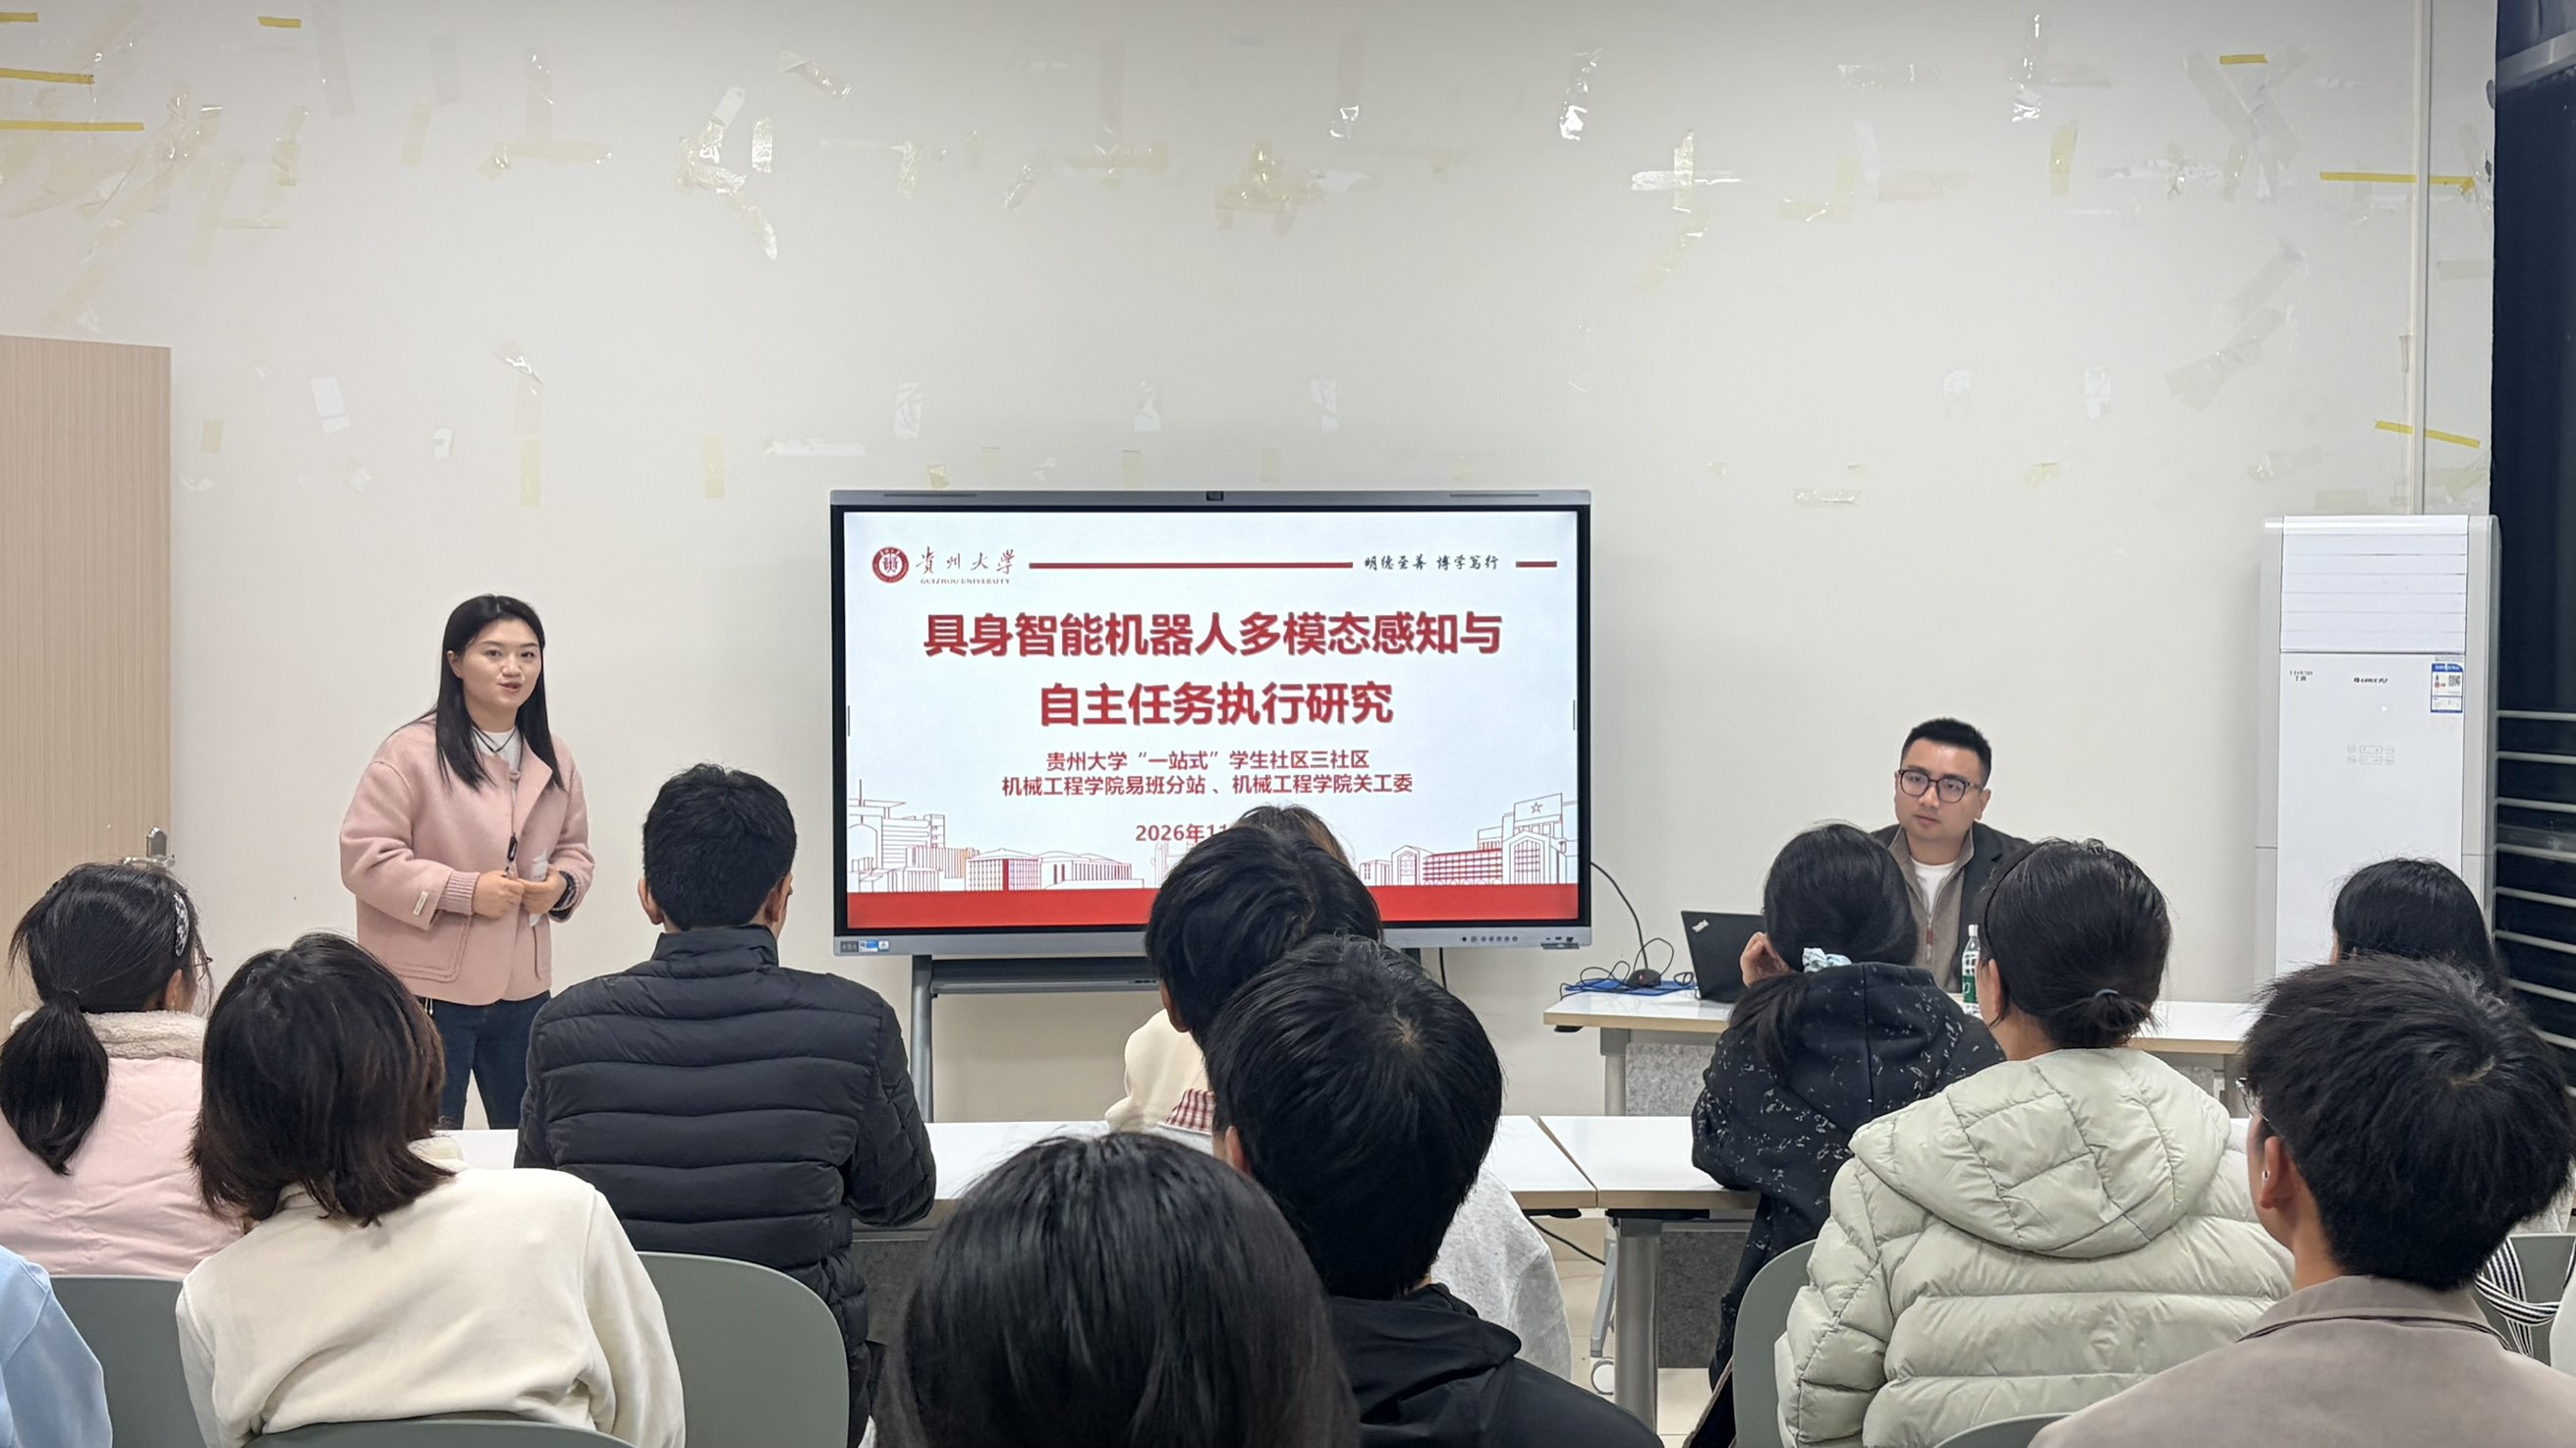
整场讲座内容充实、案例生动,讲解通俗易懂,有效拉近了学科距离。同学们直观了解相关技术落地情况,认识到具身智能正向实用化、场景化快速迈进,对该研究领域形成了更为具体、深刻的认知。
图文:赵明民
一审:赵丽芳
二审:董蔚然
三审:冯毅雄